
Caso de sucesso
Relatório sobre multi-rotor
Demonstração resumida de um conjunto multi-rotor — motor, acoplamentos, transmissão e compressor — modelado no ROSS a partir de um relatório existente. As massas foram conferidas, as análises reproduzidas e o material usado na construção do relatório comparativo. O equipamento não é identificado.
Modelo do conjunto
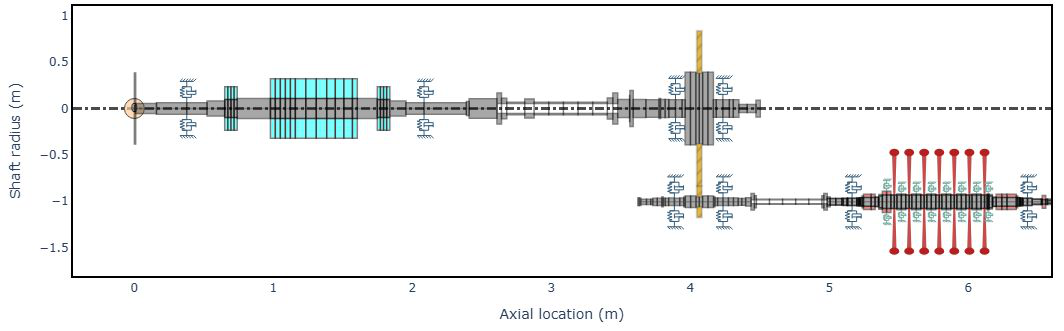
O ROSS descreve o trem completo em um único modelo: motor e acoplamento de baixa, engrenamento, acoplamento de alta e compressor.
Massa: relatório × modelo
Cada componente foi montado no ROSS e a massa do modelo foi comparada à do relatório. A diferença máxima ficou em cerca de 3%.
| Componente | Relatório | ROSS | Diferença |
|---|---|---|---|
| Acoplamento de baixa velocidade | 120,2 kg | 123,4 kg | +2,7% |
| Eixo de engrenamento de baixa | 927,9 kg | 927,9 kg | 0% |
| Eixo de engrenamento de alta | 41,1 kg | 41,2 kg | +0,2% |
| Acoplamento de alta velocidade | 15,8 kg | 15,8 kg | 0% |
| Compressor | 301 kg | 301 kg | 0% |
Do relatório ao modelo
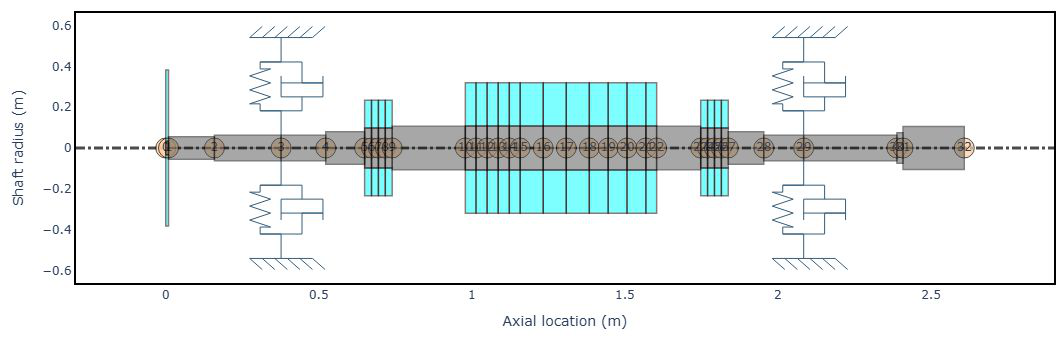
A geometria de cada eixo é montada com elementos de eixo, disco e mancal. Os desenhos do relatório viram o modelo numérico usado nas análises.
Motor 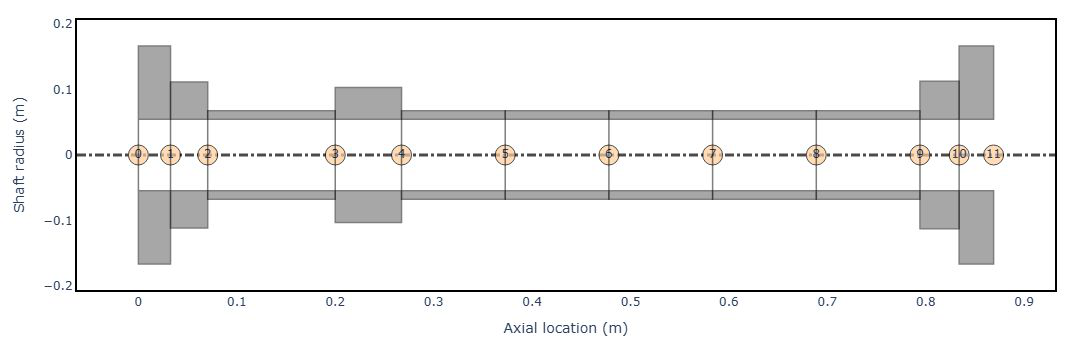
Acoplamento de baixa 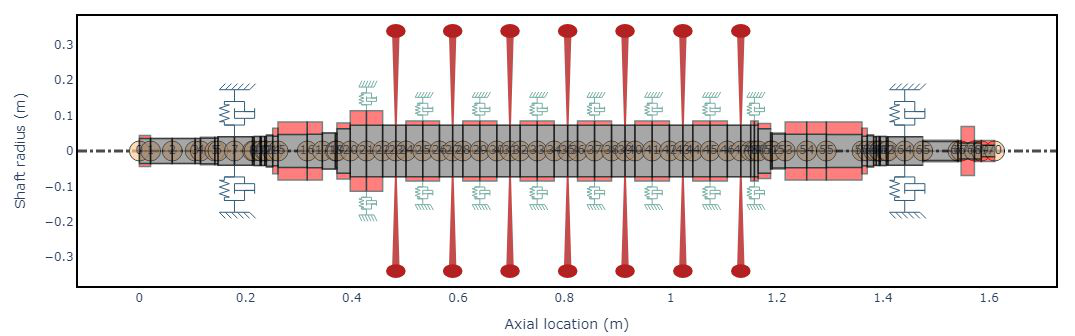
Compressor
Análises do relatório
Com o modelo validado, o ROSS gera o mapa de velocidades críticas, as formas modais e a resposta torcional — o mesmo conjunto de figuras que entra no relatório.
Mapa de velocidades críticas
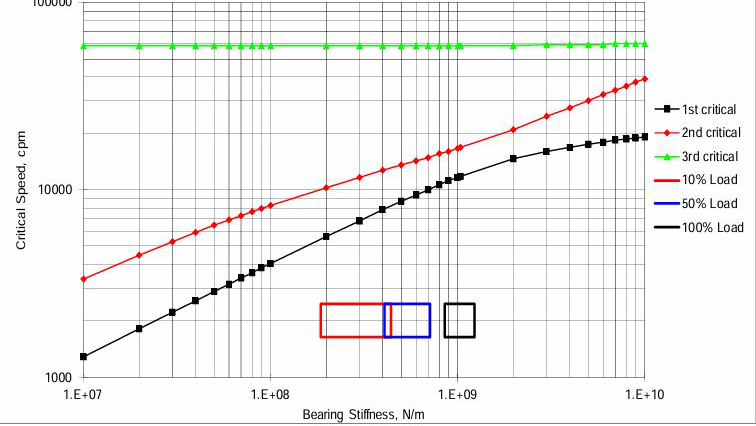
O mapa do relatório (à esquerda) e o obtido no ROSS (à direita) descrevem as velocidades críticas em função da rigidez dos mancais.
Relatório 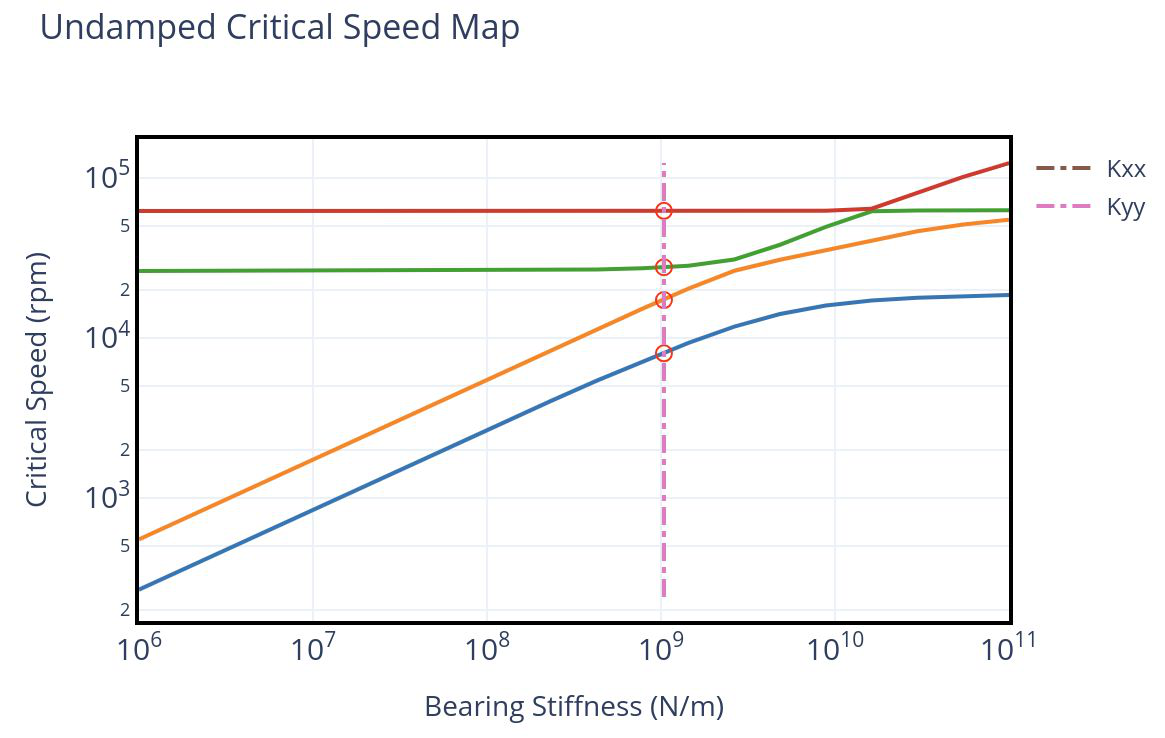
ROSS
Forma modal
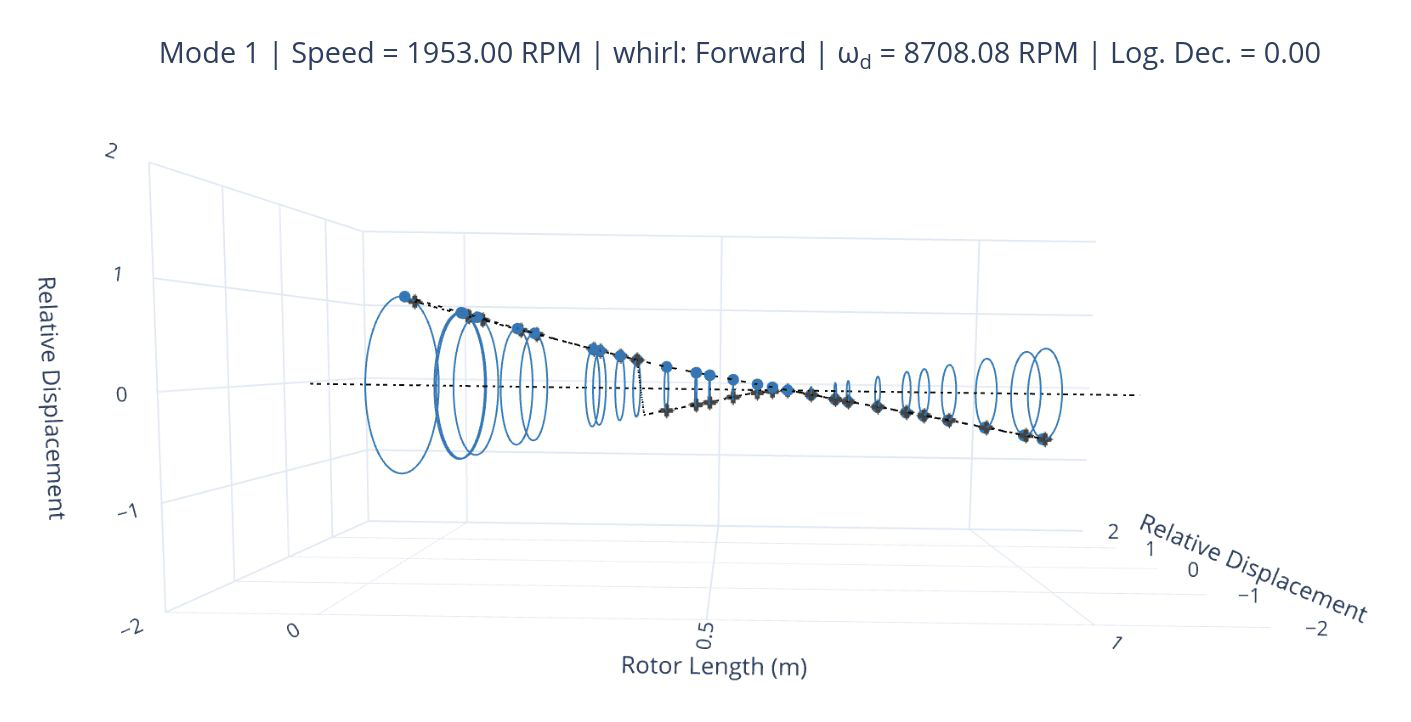
Primeiro modo de um dos eixos, com frequência amortecida e direção de whirl — figura típica de relatório rotodinâmico.
Vibração torcional
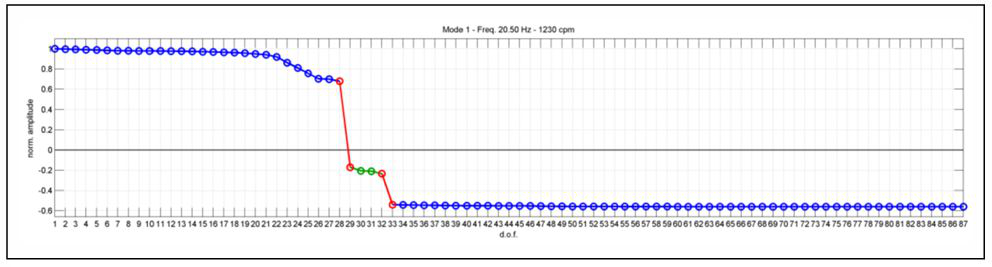
O primeiro modo torcional do relatório (1230 rpm) e o equivalente no ROSS (1436 rpm). A diferença vem da discretização: o ROSS usa mais nós por componente do que o modelo lumped.
Relatório 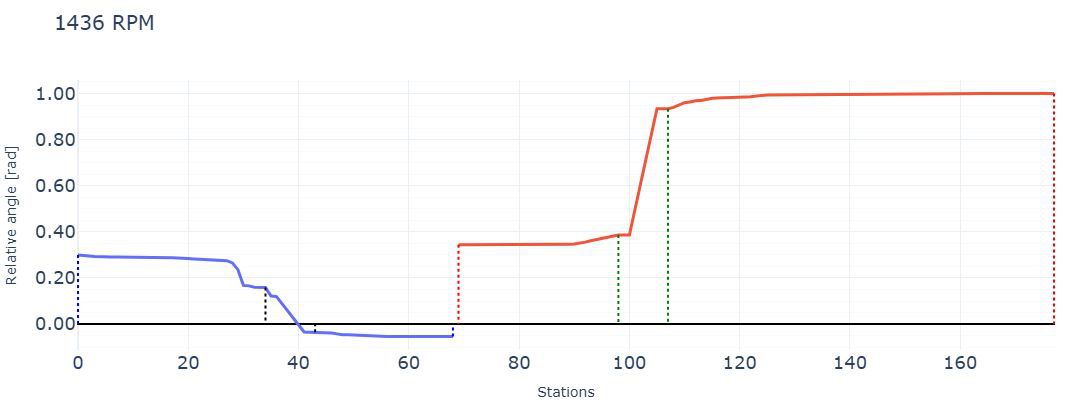
ROSS
Geometria, tabela de massas, mapas, modos e torcional alimentam o relatório comparativo sem reprocessar os dados à mão.